Von Einsatzkonzepten zu Tötungsketten: Aufbau der Architektur der Unterwasserdominanz
In Ernest Hemingways Roman „Fiesta “ beschreibt Mike Campbell seinen Weg in den Bankrott als einen Prozess, der „erst allmählich, dann plötzlich“ vonstattenging.
Hemingway mag finanzielle Schwierigkeiten dargestellt haben, doch das Gleiche ließe sich auch über die Entwicklung der Unterwasserkriegsführung sagen. Was vor Jahren mit breit angelegten, visionären Einsatzkonzepten (CONOPS) begann, ist einer rasanten Verbreitung immer leistungsfähigerer autonomer Systeme gewichen. Die nächste Phase hat nun begonnen: der Übergang von einer Sammlung von Konzepten und Technologien zu integrierten, verteilten Einsatzketten. Die folgenden Fallbeispiele veranschaulichen, wie diese neuen Architekturen in fünf verschiedenen Missionsfeldern zusammenwirken könnten.
U-Boot-Abwehr (ASW)
Ein Seeaufklärungsflugzeug (MPA) trifft in Position ein. Überall in der Region sind Küstenaufklärungsgleiter (LBS-Gs) verteilt, die aktualisierte Umweltdaten liefern, um das Schallgeschwindigkeitsprofil zu charakterisieren und die akustische Ortung und Lokalisierung zu verbessern. Zehn Seemeilen entfernt patrouilliert ein hochleistungsfähiges XL-AUV, das ein passives akustisches Array schleppt, eine bekannte U-Boot-Route, während 500 Meter tiefer ein verteiltes drahtloses Netzwerk von Meeresboden-Akustikknoten in der eisigen Dunkelheit lauscht. Ein Kontakt wird erkannt und klassifiziert. Das Netzwerk sendet Daten über Burst Acoustic Communications (ACOMMS), getarnt als Umgebungsgeräusche, die von kommunikationsfähigen Sonarbojen empfangen werden, die vom MPA ausgesetzt sind. Anstatt den Kontakt abzubrechen und aufzutauchen oder über ACOMMS zu senden und eine Gegenortung zu riskieren, setzt das XL-AUV ein kleines AUV aus, das die Oberfläche erreicht und einen komprimierten Kontaktbericht über den Horizont sendet. Minuten später fusioniert das MPA beide Berichte zu einer Positionsbestimmung. Das Seeaufklärungsflugzeug ändert daraufhin seinen Kurs, setzt Sonarbojen zur Ortung des Kontakts ein und bereitet leichte Torpedos zum Angriff vor.
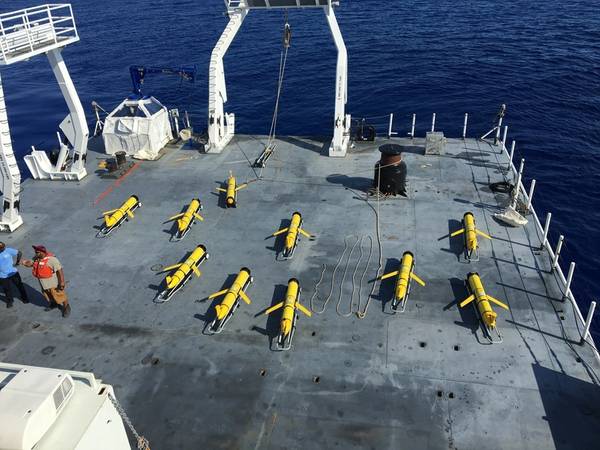
Ausdauer ist der Schlüssel zur Wachsamkeit, und nirgendwo wird dies deutlicher als bei der U-Boot-Jagd. Mit einer Reichweite von 5.000 Kilometern und einer Unterwasser-Ausdauer von 45 Tagen könnte das brennstoffzellenbetriebene autonome Unterwasserfahrzeug Guardian von Cellula Robotics ein permanentes Unterwasserauge für die kontinuierliche Überwachung von U-Boot-Jagdgebieten darstellen. Passive Sensorik könnte durch ein kompaktes KraitArray von Systems Engineering & Assessment (SEA) bereitgestellt werden, ein Schleppsonar-Array mit 20 mm Durchmesser und geringem Gewicht, Größe und Stromverbrauch, das sowohl mit unbemannten Unterwasser- als auch mit Oberflächenplattformen kompatibel ist. Umweltsensorik könnte durch Slocum-Gleiter von Teledyne Marine erfolgen, die mit Sensoren zur Messung von Temperatur, Druck und Salzgehalt ausgestattet sind.
Ultra Maritime und Anduril Industries könnten einen weiteren Baustein für die verteilte akustische Ortung beisteuern. Während der Übung LANTERNFISH 2026 der US-Marine kombinierte Ultra Maritime sein passives, ausfahrbares Sonar Sea Spear (integriert mit den Seabed Sentry-Sensorknoten von Anduril) mit einer aktiven Sonarboje SSQ-125B, um autonome Unterwasserfahrzeuge (AUVs) passiv zu detektieren und aktiv zu lokalisieren. Die Marine sucht außerdem nach ACOMMS-fähigen Prototypen der SSQ-125, die als Kommunikationsschnittstellen fungieren können.
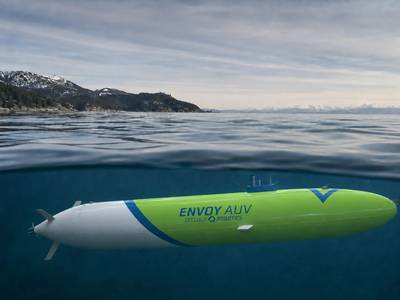
Mikro-AUVs wie der ecoSUBu5 könnten auch als „Datenblasen“ fungieren, um Daten mit hoher Bandbreite unbemerkt durch die Luft-See-Schnittstelle zu schmuggeln. Cellula und ecoSUB demonstrierten eine solche Fähigkeit im Jahr 2022 mit einem Cellula Robotics Envoy (ehemals Solus-LR) als Trägerschiff.
 Vizeadmiral Rick Seif, Kommandeur der U-Boot-Streitkräfte der Atlantikflotte, erhält im Rahmen der Übung Lanternfish 2026 auf der Joint Expeditionary Base Little Creek – Fort Story eine Einweisung von Experten der Verteidigungsindustrie. Die Übung Lanternfish dient der Entwicklung und Demonstration von Fähigkeiten und soll die Interoperabilität der US Navy, der U-Boot-Streitkräfte der Atlantikflotte (AUKUS) und der Verteidigungsindustrie im Bereich der defensiven U-Boot- und Seebodenkriegsführung verbessern. (Foto der US Navy von Anderson W. Branch, Spezialist für Massenkommunikation 1. Klasse)
HAFENSICHERHEIT
Ein Eindringlingserkennungssystem registriert ein ungewöhnliches akustisches Signal im Kanal, der zu einem stark befahrenen Marinehafen führt. Ein Hydrophonarray erfasst die Spur und aktiviert ein nicht-kinetisches Abwehrsystem gegen unbemannte Unterwasserfahrzeuge (UUV), das die anfliegende Bedrohung neutralisiert und abwehrt. Ein autonomes Unterwasserfahrzeug (AUV) wird entsandt, um hochauflösende Bilder des Meeresbodens entlang der vermuteten Annäherungsroute aufzunehmen. Diese Bilder werden mit Referenzbildern verglichen. Irgendetwas hat sich verändert, und ein ferngesteuertes Unterwasserfahrzeug (ROV) wird zur Untersuchung eingesetzt.
Die Hafensicherheit entwickelt sich von diskreten Überwachungs- und Reaktionssystemen hin zu einer Architektur, die auf kontinuierliches Erkennen, Lokalisieren, Klassifizieren und Neutralisieren setzt.
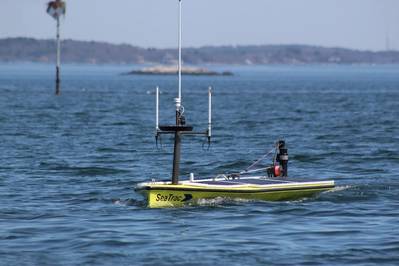
Forcys, nach der Übernahme der Covelya Group nun Teil von Kraken Robotics, bietet mit seinem Sentinel IDS ein Sonar zur Erkennung von Eindringlingen an. Dieses Sonar dient der Erkennung, Verfolgung und Klassifizierung von Tauchern, Versorgungsschiffen und autonomen Unterwasserfahrzeugen (AUVs) in unübersichtlichen Hafenumgebungen. ThayerMahan hat SeaGuard entwickelt, ein schnell einsetzbares, nicht-kinetisches AUV-Abwehrsystem für Häfen und den Schutz vor Verschmutzungen durch Fremdkörper (CUI). SeaGuard kann mit ShorePicket kombiniert werden, dem akustischen Überwachungssystem des Unternehmens. Dieses nutzt flache, lineare Hydrophon-Arrays, um in stark frequentierten und lauten Umgebungen akustische Informationen zu liefern und Warnungen auszusprechen.
Wenn eine Bedrohung den Meeresboden erreicht, geht es um Veränderungserkennung, Klassifizierung und Neutralisierung. Synthetische Apertursonare von Kraken Robotics erzeugen detaillierte akustische Bilder, während optische Systeme von Voyis (jetzt Teil von Kraken Robotics) hochauflösende dreidimensionale Modelle zur Identifizierung erstellen. Die Bedrohung kann dann mithilfe eines Defender ROV von VideoRay (einem Unternehmen von AeroVironment) untersucht und ferngesteuert neutralisiert werden, indem eine ferngesteuerte Sprengladung eingesetzt wird.

 ThayerMahans SeaGuard kann mit den ShorePicket-Systemen kombiniert werden, um akustische Informationen zu sammeln und Warnungen auszulösen. Bildnachweis: ThayerMahan, Inc.
Expeditionäre Seeverweigerung
Auf einer abgelegenen Insel tief in der Einsatzzone feindlicher Waffensysteme (WEZ) verlegt ein kleines Marine-Detachment eine Flotte von Angriffs-AUVs in eine strategisch wichtige Wasserstraße, um autonom feindlichen Schiffsverkehr zu bekämpfen. Rund 600 Seemeilen entfernt nähert sich ein unauffälliges autonomes Fahrzeug, beladen mit wichtigen Versorgungsgütern und zusätzlicher Munition. Gleichzeitig halten hybride autonome Unterwasser- und Oberflächenfahrzeuge (AUSVs) vor der Küste Wache und liefern den Marine-Operatoren zusätzliche Zieldaten sowie Informationen über die im Wasser lauernden mobilen Minen.
Gruppen von umherstreifenden, bewaffneten AUVs mögen futuristisch klingen, aber Plattformen wie die Skelmir S12 von VATN Systems – ein schwarmfähiges mittelgroßes AUV mit einer Reichweite zwischen 125 und 200 Seemeilen – könnten es einem spartanischen vorgeschobenen Stützpunkt des Marine Corps (EAB) ermöglichen, Seeverweigerungsoperationen durchzuführen, indem sie ein dauerhaftes, mobiles Minenfeld direkt vor der Küste errichten.
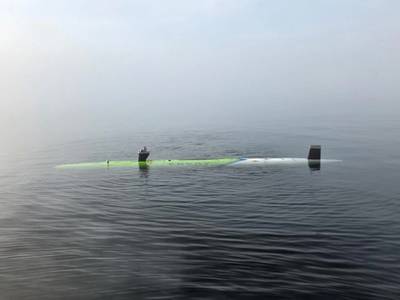
Die verdeckte Versorgung der Marines birgt ein weiteres Problem. Leidos' Sea Specter bietet eine interessante Lösung: ein getarntes, autonomes Langstrecken-Unterwasserfahrzeug (ALPV) mit niedrigem Profil, inspiriert von Drogen-U-Booten, das für die Lieferung von Nachschub oder Feuerkraft in umkämpfte Gebiete konzipiert ist.
Offshore-Aufklärungs-, Warn- und Zieldaten könnten von der SubSeaSail HORUS geliefert werden, einer kleinen, wind- und solarbetriebenen Halbtaucherplattform, die für ISR-Missionen mit geringer Signatur und langer Ausdauer konzipiert ist.
 SubSeaSails HORUS. Bildnachweis: SubSeaSail
Verteidigung kritischer Unterwasserinfrastruktur (CUI)
Ein Betreiber eines transozeanischen Kabels wird durch verteilte akustische Sensorik (DAS) alarmiert: Kontakt in der Nähe eines Kabelabschnitts, Hunderte von Metern unter der Wasseroberfläche, wurde festgestellt. Ein ortsansässiges autonomes Unterwasserfahrzeug (AUV) wird zur Untersuchung entsandt und verarbeitet die Messdaten an Bord, um die Anomalie zu identifizieren, anstatt Terabytes an Rohdaten zu übertragen. Eine komprimierte ACOMMS-Übertragung wird über ein kreisendes unbemanntes Überwasserfahrzeug (USV) weitergeleitet, das als Kommunikationsschnittstelle zu den Betreibern an Land dient. Diese bestätigen den Fund und autorisieren die Neutralisierung. Das Fahrzeug setzt eine kleine Hohlladung aus einem integrierten Neutralisierungsmodul frei, die anschließend per akustischem Signal ferngesteuert aktiviert wird.
Der Schutz gefährdeter Unterwasserinfrastrukturen gewinnt immer mehr an Bedeutung, und dauerhafte autonome Operationen könnten die CUI-Abwehr von periodischen Überwachungsmissionen hin zu kontinuierlicher Lageerfassung transformieren.
Auf der LANTERNFISH 2026 demonstrierten Bedrock Ocean, Integer Technologies und Liquid Robotics eine Architektur, die autonome Unterwasserfahrzeuge (AUVs), permanente ACOMMS-Systeme und landgestützte Lageerfassungssysteme miteinander verbindet, um den Schutz kritischer Unterwasserinfrastrukturen zu gewährleisten. Alle drei Unternehmen tragen einen wichtigen Teil zur Einsatzkette bei: Bedrock mit einer Flotte modularer, speziell für die Unterwasserbildgebung entwickelter AUVs; Integer Technologies mit der Missionssicherungssoftware DIGIT UxV, die den Betriebszustand in Echtzeit mit prädiktiven digitalen Zwillingen kombiniert; und Liquid Robotics mit seinem ausdauernden unbemannten Überwasserfahrzeug Wave Glider, das eine Schnittstelle zwischen der Wasseroberfläche und der Unterwasserwelt bildet.
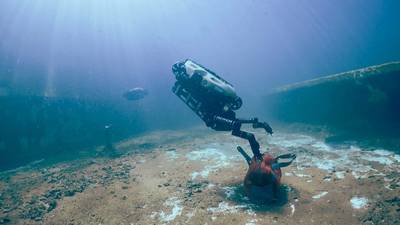
Oceaneering bringt jahrzehntelange Erfahrung in der Unterwasserinspektion und -intervention in diese Problemstellung ein. Das autonome Unterwasserfahrzeug Freedom ist ortsfest und kann an Oceaneerings Liberty-System andocken, um seine Batterien aufzuladen und Daten zu übertragen, ohne auftauchen zu müssen. Die einzigartige Werkzeugschnittstelle von Freedom könnte möglicherweise auch zur Aktivierung eines Minenneutralisierungsmoduls genutzt werden, beispielsweise eines Moduls zur Ausbringung kleiner, ferngesteuerter Sprengladungen.
 Bildnachweis: Oceaneering
UNTERSEESTRITT
Ein XL-AUV nähert sich einem umkämpften Seegebiet. Auf dem Meeresgrund darunter versorgt ein Energiedepot ein passives akustisches Sensorsystem des Gegners mit Strom. Im Laderaum des XL-AUVs wartet eine Gruppe kleinerer autonomer Fahrzeuge – einige mit fortschrittlichem Bildsonar und Zielerkennungssoftware ausgestattet, andere mit hochenergetischen Sprengköpfen bestückt. Die Bildsonarfahrzeuge werden ausgesetzt und erfassen hochauflösende Bilder des Meeresbodens, die von der bordeigenen Zielerkennungssoftware verarbeitet werden, um die Position des Energiedepots zu bestätigen. Die Zieldaten werden an das XL-AUV zurückgesendet und an die Angriffs-AUVs weitergeleitet, die unbemerkt aus dem Laderaum ausfahren.
Die Seekriegsführung konzentriert sich häufig auf Kabel und Pipelines, könnte aber zunehmend auch unbemannte Unterwasserfahrzeuge (UUVs) einsetzen, um andere Infrastrukturen wie Sensoren, Effektoren und Energiestützpunkte anzugreifen. Andurils Dive-XL in Kombination mit der Copperhead-Familie autonomer Unterwasserfahrzeuge (AUVs) bietet eine mögliche Architektur. Copperheads können mit Seitensichtsonar für Erkundungsmissionen oder mit hochenergetischen Sprengköpfen für Angriffe ausgestattet werden.
Unterdessen entwickeln sich bemannte U-Boote selbst zu autonomen Systemplattformen. Im März dieses Jahres erhielt L3Harris einen DIU-Auftrag für sein Torpedorohr-Start- und Bergungssystem Iver4 900 (TTLR). Diese Fähigkeit erweitert nicht nur die hauseigenen Aufklärungsfähigkeiten des U-Boots, sondern ermöglicht auch präzise Angriffe auf Ziele am Meeresboden.
Die nächste Phase der Entwicklung der Unterwasserkriegsführung liegt möglicherweise weniger in der Entwicklung neuer Plattformen als vielmehr in der Vernetzung bereits bestehender. Autonome Unterwasserfahrzeuge (AUVs), unbemannte Überwasserfahrzeuge (USVs), verteilte Sensoren, hochentwickelte Nutzlasten und fortschrittliche Datenverarbeitung bilden die einzelnen Verbindungen. Die Herausforderung besteht nun darin, diese über die Schnittstelle zwischen Luft und Meer sowie in der gesamten Wassersäule zu verteilten operativen Wirkungsketten zu integrieren.
Vor der türkischen Küste wurde ein 4.700 Jahre altes Schiffswrack entdeckt.
Der Systemintegrator für autonome Systeme, Sentiq Defence, gibt die Aufnahme des Betriebs bekannt.
Schneeproblem zu groß: Ein schwimmendes Polarlabor bewältigt die Arktisforschung
Praktische Helfer: Elektrische Unterwasserwerkzeuge und Manipulatoren